Registro de nubes de puntos con escáner 3D: targets vs. sin targets, cuándo usar cada método y cómo ejecutarlo con precisión
Capturar escaneos individuales es solo la mitad del trabajo. El verdadero reto está en unirlos correctamente: si el registro falla, el modelo completo falla, sin importar qué tan buena sea tu resolución de captura o cuántos millones de puntos hayas levantado. Este proceso —llamado registro de nubes de puntos— es el paso más crítico del flujo de escáner 3D y, paradójicamente, el menos documentado en español para condiciones de campo reales en México.
En este post vas a entender qué es el registro, cuáles son los dos métodos principales (con targets físicos y sin targets), en qué escenarios conviene cada uno, y cómo ejecutar el flujo paso a paso para llegar a un modelo unificado con la precisión que tu proyecto necesita.
Qué es el registro de nubes de puntos y por qué importa
Cuando usas un escáner 3D estático —ya sea de tiempo de vuelo o de fase— cada estación produce una nube de puntos en su propio sistema de coordenadas local. El instrumento no «sabe» dónde está en el espacio global: simplemente genera una esfera de puntos centrada en sí mismo.
Para construir un modelo coherente del sitio, necesitas transformar todas esas nubes parciales a un único sistema de referencia común. Eso es el registro: una transformación rígida (rotación + traslación, sin cambio de escala) que alinea cada escaneo con los demás.
Un registro mal ejecutado se manifiesta de varias formas:
- Doble imagen (ghosting): bordes duplicados en paredes, tubería o marcos de puerta.
- Deformaciones acumuladas: errores pequeños que se propagan estación por estación hasta generar desviaciones de varios centímetros al final del recorrido.
- Nubes desconectadas: sectores del modelo que no empatan con zonas adyacentes.
La precisión final de tu nube registrada depende casi siempre más de la calidad del registro que de la resolución del escáner.
Los dos métodos principales de registro
Registro con targets (dianas físicas)
Los targets son marcadores físicos —esferas o tableros planos en blanco y negro— que colocas en el campo antes de escanear. El escáner los detecta automáticamente o semi-automáticamente en el software, y el algoritmo de registro minimiza la distancia entre los centroides de esos mismos targets en estaciones adyacentes.
Tipos de targets más usados:
| Tipo | Ventaja | Limitación |
|---|---|---|
| Esfera (típicamente 145 mm ó 200 mm) | Detección automática confiable, visible desde cualquier ángulo | Más voluminosas, requieren soporte estable |
| Tablero plano (checkerboard) | Ligeros, fáciles de transportar | Solo visibles frontalmente; ángulo de incidencia crítico |
| Targets de papel (imprimibles) | Económicos para uso masivo | Sensibles al viento, humedad y luz directa |
Flujo de campo con targets:
- Planifica las posiciones de targets antes de llegar al sitio. Cada par de estaciones adyacentes necesita compartir al menos 3 targets visibles desde ambas posiciones (mínimo para una transformación rígida 3D). Lo recomendable es 4–5 para redundancia.
- Coloca los targets en superficies firmes y a alturas variadas (no todos al mismo nivel). La variación de altura mejora la geometría del registro.
- Escanea desde la primera estación asegurándote de que los targets queden bien iluminados y sin obstrucciones parciales.
- Mueve el escáner a la siguiente posición sin mover los targets que comparte con la estación anterior.
- Repite hasta completar el recorrido.
- En el software (Leica Cyclone REGISTER 360, por ejemplo), importa todos los escaneos e identifica los targets comunes. El software calcula la transformación óptima y reporta el error de cierre (RMS) por target.
¿Qué RMS es aceptable?
- Obra civil y construcción: ≤ 3–5 mm
- Arqueología o patrimonio: ≤ 2 mm
- Industrial y planta: ≤ 1–2 mm
Si algún target excede esos valores, conviene revisarlo individualmente: puede estar mal identificado o haberse movido entre estaciones.
Registro sin targets (Cloud-to-Cloud o ICP)
El método Cloud-to-Cloud elimina los targets físicos. En su lugar, el algoritmo busca geometría en común entre las nubes de puntos adyacentes —esquinas, superficies planas, aristas— y calcula la transformación que maximiza la superposición entre ellas.
El algoritmo más común detrás de este proceso es ICP (Iterative Closest Point). Necesita una estimación inicial razonable de la posición relativa entre escaneos; sin ella, puede converger en un mínimo local (alineación incorrecta) o simplemente no converger.
¿Cómo se proporciona esa estimación inicial?
- Algunos escáneres modernos incorporan IMU + brújula que registran la orientación aproximada de cada estación durante la captura.
- Otros sistemas usan odometría visual o patrones de solapamiento de escenas reconocibles.
- En software como Leica Cyclone REGISTER 360 o ReCap Pro, puedes hacer una colocación manual aproximada arrastrando las nubes antes de ejecutar el ajuste automático.
Comparativa técnica: cuándo usar cada método
| Criterio | Targets | Cloud-to-Cloud |
|---|---|---|
| Entornos con poca geometría (pasillos largos, fachadas lisas) | ✅ Muy recomendable | ⚠️ Alta probabilidad de fallo |
| Interiores con mobiliario y geometría compleja | ✅ Funciona bien | ✅ Generalmente funciona |
| Espacios abiertos o exteriores | ✅ Con esferas visibles | ⚠️ Difícil sin geometría de referencia |
| Velocidad de campo | ❌ Más lento (colocar/mover targets) | ✅ Más rápido |
| Velocidad de oficina | ✅ Procesamiento rápido | ⚠️ Más tiempo de ajuste y verificación |
| Exactitud esperable | ✅ Alta y controlable | ✅ Alta si hay suficiente solapamiento |
| Riesgo de error acumulado | Bajo (con buena geometría de targets) | Medio-alto en recorridos largos |
| Proyectos georreferenciados | ✅ Combina con puntos de control GNSS | ✅ Compatible, pero requiere pasos adicionales |
La regla de solapamiento: el factor más subestimado
Para que el Cloud-to-Cloud funcione, necesitas que dos escaneos adyacentes compartan al menos 30–40% de geometría visible en común. En espacios abiertos o en recorridos donde cambias de nivel (planta baja a primer piso), ese solapamiento puede caer dramáticamente. Planificar las posiciones de estación para garantizar solapamiento suficiente es tan importante como elegir el método.
Flujo completo de registro con targets en CloudCompare
Si no cuentas con Cyclone REGISTER 360 u otro software propietario, puedes ejecutar el registro con targets directamente en CloudCompare (software libre). Aquí el flujo básico:
Paso 1: Importar las nubes individuales
Carga cada escaneo como una nube independiente (File > Open). CloudCompare los apila en el mismo árbol de objetos. Asigna colores distintos a cada nube para identificarlas visualmente.
Paso 2: Identificar targets manualmente
Si tus targets son esferas, puedes usar el plugin «Qsphere» o simplemente seleccionar manualmente el centroide aproximado de cada esfera usando la herramienta de selección de puntos (Point picking).
Para targets planos, el centroide se puede estimar seleccionando la región del tablero y calculando su baricentro.
Nota importante: CloudCompare no detecta targets automáticamente como lo hace software especializado. Para proyectos con muchos escaneos (más de 10–15 estaciones), el flujo manual en CloudCompare se vuelve tedioso y propenso a errores. En esos casos, un software como Leica Cyclone REGISTER 360 agiliza enormemente la identificación automática de targets y la validación visual del registro.
Paso 3: Registro por pares con «Align (point pairs picking)»
- Selecciona la nube de referencia (la que permanecerá fija) y la nube que vas a mover.
- Ve a
Tools > Registration > Align (point pairs picking). - Haz clic en el centroide del mismo target en ambas nubes (mínimo 3 pares de puntos).
- Ejecuta la alineación. CloudCompare calculará y aplicará la transformación rígida.
- Verifica el ajuste visualmente acercando el zoom a las zonas de solapamiento.
Paso 4: Ajuste fino con ICP
Tras la alineación por targets (o como paso único en el método Cloud-to-Cloud), aplica el ajuste fino:
Tools > Registration > Fine registration (ICP)
Configura:
– Overlap: porcentaje estimado de solapamiento entre las nubes (empieza con 70–80%).
– Max iterations: 50–100 es suficiente para la mayoría de los casos.
– RMS stop criterion: 0.001–0.005 m según la precisión requerida.
El resultado incluye el RMS final de la alineación, que debes registrar en tu bitácora de procesamiento.
Paso 5: Fusionar y limpiar
Una vez que todas las nubes están registradas en el mismo sistema:
- Selecciona todas las nubes en el árbol.
Edit > Merge all clouds— genera una nube unificada.- Aplica un filtrado de ruido básico:
Edit > Clean > SOR filter(Statistical Outlier Removal). - Si el proyecto lo requiere, reduce la densidad con
Edit > Subsamplepara facilitar el manejo del archivo.
Georreferenciación: el paso que muchos olvidan
El registro une escaneos entre sí, pero no posiciona el modelo en el sistema de referencia del proyecto. Para eso necesitas georreferenciación.
El proceso consiste en identificar en la nube registrada al menos 3 puntos de coordenadas conocidas (obtenidas con estación total o GNSS RTK) y aplicar una transformación de helmert que lleva el modelo al sistema de referencia oficial.
En México, el sistema de referencia geodésico oficial es el ITRF2008 época 2010.0 con elipsoide GRS80, coordinado por INEGI. Si tu proyecto requiere alturas ortométricas (referidas al nivel medio del mar), necesitas aplicar la separación geoidal con el modelo EGM2008 disponible a través del software INEGI.
Para esta georreferenciación desde CloudCompare, el plugin «Global Shift and Scale» te permite ingresar las coordenadas reales de los puntos de control y aplicar la transformación al modelo completo.
Errores comunes en campo que arruinan el registro
1. Mover un target entre estaciones adyacentes
Si un target se mueve (por viento, pisada accidental o recolocación incorrecta), el software lo identificará como el mismo punto pero con geometría distinta. El resultado es un error de registro que puede ser difícil de detectar sin revisión visual cuidadosa.
2. Insuficiente solapamiento entre estaciones
Especialmente en recorridos largos con pasillos o espacios estrechos. Planifica siempre con más estaciones de las que crees necesarias.
3. Targets en el mismo plano horizontal
Si todos tus targets están a la misma altura, la geometría del registro es deficiente para resolver rotaciones en el eje Z. Coloca al menos uno en altura diferente (estante alto, escalera, techo bajo).
4. No verificar el RMS por par de estaciones
Muchos operadores revisan solo el RMS global del proyecto. Un par de estaciones con RMS alto puede estar enmascarado por el promedio. Revisa cada conexión individualmente.
5. Usar ICP con solapamiento insuficiente
Si el solapamiento real es menor al configurado en el parámetro, el ICP puede converger en una alineación falsa sin reportar error. Verifica siempre visualmente las zonas de unión.
Cuándo conviene un escáner con registro integrado en campo
Algunos escáneres actuales —como el Leica RTC360— incorporan capacidades de pre-registro en campo mediante tecnología VIS (Visual Inertial System). Esto significa que el instrumento registra automáticamente cada nueva estación con las anteriores usando odometría visual e IMU, eliminando la necesidad de identificar targets en oficina.
Esto no reemplaza el registro final en software, pero reduce drásticamente el tiempo de procesamiento y permite detectar errores de cobertura mientras aún estás en campo, antes de guardar el equipo. Si en la pantalla ves que dos escaneos no empatan, puedes agregar una estación intermedia en el momento.
Para proyectos con muchas estaciones, recorridos complejos o plazos ajustados, esta funcionalidad tiene un impacto real en productividad. Puedes revisar las opciones disponibles en nuestra sección de escáneres 3D.
Recomendaciones de flujo según tipo de proyecto
Obra civil (edificación, naves industriales)
→ Usa targets + georreferenciación con estación total. La exigencia de precisión en as-built y en BIM requiere control absoluto del registro. Revisa nuestro post sobre flujo de escáner 3D en as-built hacia BIM para el flujo completo posterior al registro.
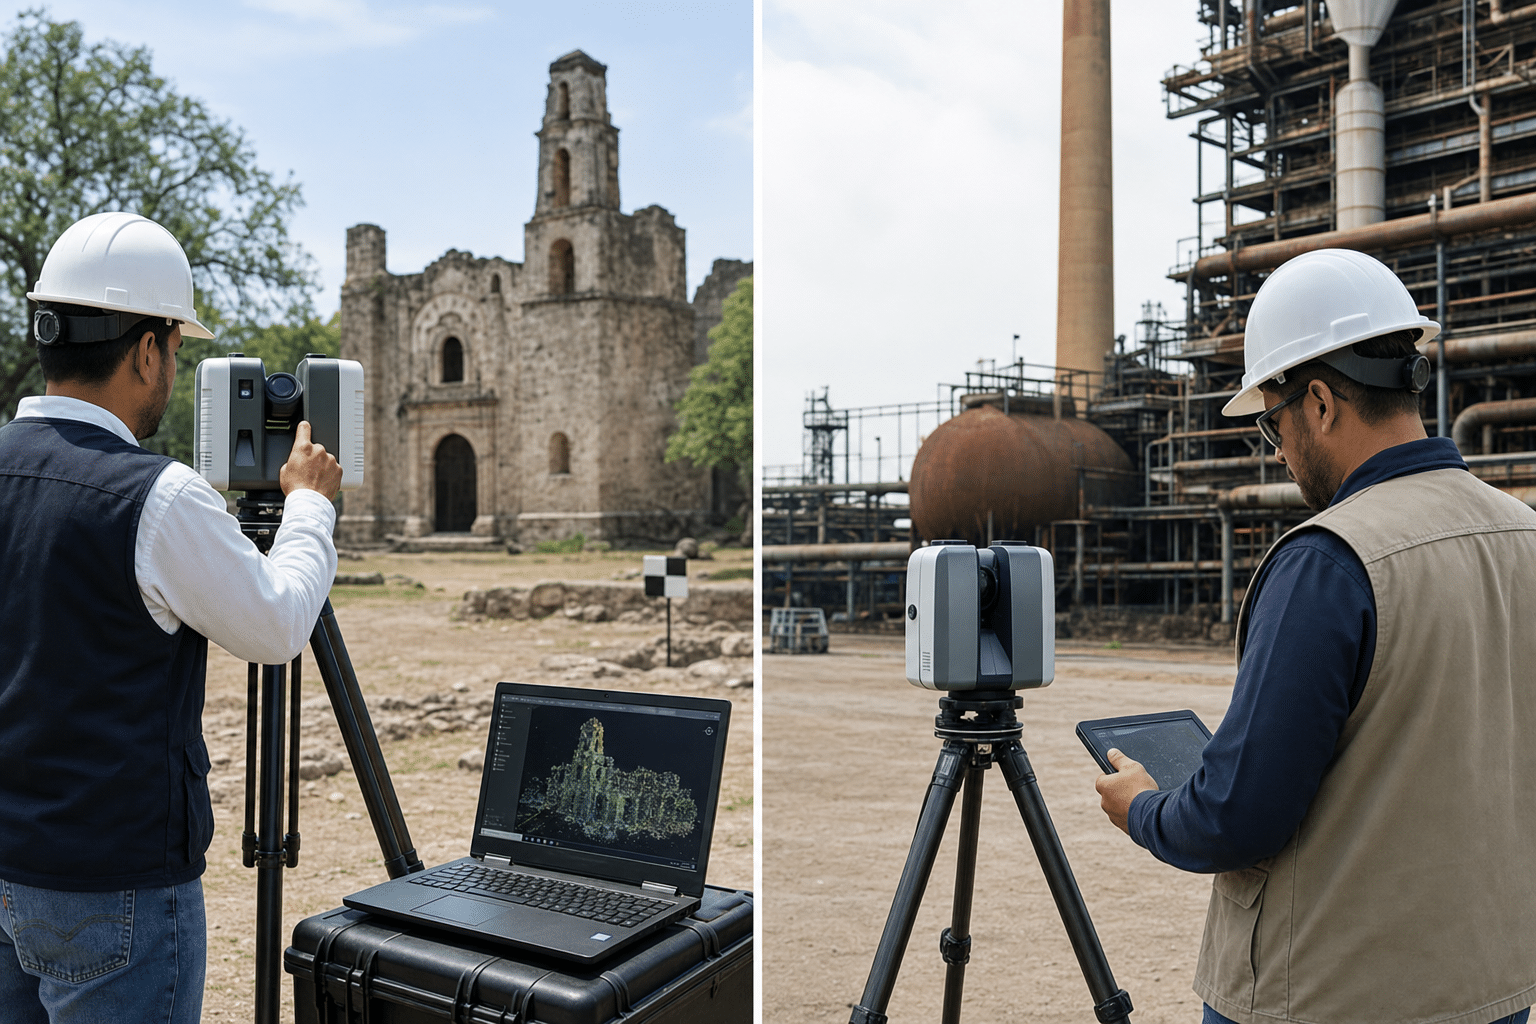
Patrimonio y arqueología
→ Combina targets para el registro principal con ICP como ajuste fino. La geometría suele ser favorable (mucha textura y relieve), pero la escala de precisión exige RMS ≤ 2 mm.
Plantas industriales y tuberías
→ Usa esferas de alta calidad (no targets de papel). Las superficies metálicas curvas dificultan el ICP; los targets de esfera son más robustos en esos ambientes.
Espacios interiores simples (oficinas, departamentos)
→ El Cloud-to-Cloud funciona bien si hay mobiliario variado. Con paredes lisas y pasillos largos, añade algunos targets de tablero para asegurar la estabilidad del registro.
FAQ — Preguntas frecuentes sobre registro de nubes de puntos
¿Cuántos targets necesito por par de estaciones?
El mínimo matemático para una transformación rígida 3D es 3 targets. En la práctica, trabaja siempre con 4–5 para tener redundancia y poder detectar si alguno fue movido accidentalmente.
¿El ICP cambia la escala de la nube?
No. El ICP estándar aplica solo rotación y traslación (transformación rígida). No modifica la escala. Si necesitas una transformación con escala (Helmert completo de 7 parámetros), eso se hace en el paso de georreferenciación, no en el registro entre escaneos.
¿CloudCompare es suficiente para proyectos profesionales?
Para proyectos de pocas estaciones (hasta 8–10 escaneos), CloudCompare es perfectamente funcional. Para proyectos mayores o con exigencias de trazabilidad y reporte de exactitud, software especializado como Leica Cyclone REGISTER 360 o ReCap Pro agiliza el flujo y ofrece herramientas de validación más completas.
¿Qué pasa si el RMS del registro es alto y no sé cuál target está mal?
Desactiva targets uno por uno y recalcula el registro. El target cuya desactivación reduzca más el RMS global es el candidato sospechoso. Revisa si fue movido, mal identificado o si tiene reflexiones parásitas que alteraron su centroide.
¿El método Cloud-to-Cloud funciona en exterior?
Funciona mejor cuando hay geometría clara: paredes, muros, vegetación densa. En superficies planas amplias (pavimento abierto, espejos de agua) el ICP tiene dificultades porque no hay geometría suficiente para anclar la alineación. En esos casos, los targets son la opción más confiable.
¿Puedo georreferenciar la nube directamente desde GNSS RTK?
Sí. Puedes medir las coordenadas de los centroides de los targets (o de puntos claramente identificables en la nube) con un receptor GNSS RTK. Esos valores se usan como puntos de control en el paso de georreferenciación dentro del software. Esto es especialmente útil en campo abierto donde no es práctico llevar estación total. Consulta más sobre flujos con GNSS en nuestra sección de equipos GNSS.
¿Qué formato de nube de puntos es mejor para el registro?
Para el registro en sí, el formato nativo del software (por ejemplo, .lgs en Cyclone o .e57 como formato abierto) conserva la información de posición original de cada estación. El formato E57 es el más interoperable entre software. El LAS/LAZ es más adecuado para análisis y entrega final, no para el proceso de registro.
Conclusión
El registro de nubes de puntos no es un paso automático que «resuelve solo el software». Es una decisión técnica que empieza en la planificación de campo —cuántos targets, dónde, a qué alturas, con qué solapamiento— y termina con la validación cuidadosa del RMS en cada par de estaciones.
Elegir entre targets físicos y Cloud-to-Cloud depende del entorno, la geometría disponible y la tolerancia de precisión del proyecto. En la mayoría de los trabajos de obra civil y documentación profesional, la combinación de ambos —targets para el registro principal, ICP para el ajuste fino— da los mejores resultados.
Si estás evaluando qué escáner se adapta mejor a tu flujo de trabajo habitual, o quieres orientación técnica antes de tomar una decisión, solicita una cotización y nuestro equipo te asesora sin compromiso.