Un receptor GNSS de navegación te dice dónde estás con un margen de varios metros. Un receptor topográfico trabajando en RTK te lo dice con una incertidumbre de centímetros, y lo hace mientras caminas por el terreno. La diferencia no está solo en el hardware: depende de una técnica de medición y de un flujo de correcciones que llega al receptor mientras mides.
Si te preguntas qué es RTK, esta guía te explica el principio de funcionamiento, el papel de la base, el rover y el enlace de datos, y cuándo conviene una base propia o una red de correcciones. También cubre los errores de campo que más veces arruinan un levantamiento que parecía perfecto.
Qué es RTK
RTK significa Real Time Kinematic (cinemática en tiempo real). Es una técnica de posicionamiento GNSS en la que un receptor móvil, el rover, calcula su posición en tiempo real usando las observaciones de una referencia fija (una base propia o una estación de una red). Esa referencia le transmite correcciones.
La clave es que RTK no trabaja con el código de la señal, sino con la fase de la onda portadora. Esa medición es mucho más fina y es la que permite llegar al nivel centimétrico.
RTK no es DGPS
Es un error frecuente tratarlos como sinónimos. No lo son:
- DGPS (GPS diferencial): corrige las mediciones de código (pseudodistancias). Mejora la posición de varios metros a nivel submétrico o métrico, según el caso.
- RTK: usa mediciones de fase portadora y resuelve ambigüedades enteras. Puede llegar a precisión centimétrica.
Ambos usan una referencia que transmite correcciones, pero la técnica de medición y el resultado son distintos.
Por qué un receptor solo no basta
Un receptor autónomo calcula su posición midiendo el tiempo que tardan las señales en llegar desde cada satélite. Esa medición se contamina con varias fuentes de error:
- Ionosfera: retrasa la señal de forma variable, según la actividad solar y la hora del día.
- Troposfera: el vapor de agua y la presión modifican el trayecto de la señal.
- Órbitas y relojes de los satélites: las efemérides transmitidas tienen una incertidumbre propia.
- Reloj del receptor: es mucho menos estable que los relojes atómicos de los satélites.
- Multitrayecto: la señal rebota en muros, láminas o vehículos antes de llegar a la antena.
Cuando dos receptores están relativamente cerca, ven prácticamente los mismos errores atmosféricos y orbitales. Si uno de ellos tiene una posición conocida, puede calcular cuánto error hay en cada satélite y mandárselo al otro. Esa es la idea central del RTK.
Cómo funciona RTK paso a paso
Código contra fase portadora
El código de la señal GPS L1 C/A tiene una «longitud de chip» de unos 300 metros. Aun con buena electrónica, medirlo con precisión de decímetros es difícil.
La onda portadora de L1 tiene una longitud de onda de unos 19 cm. Los receptores pueden medir la fase con una fracción pequeña de esa longitud, del orden de milímetros. Por eso la fase es la base del posicionamiento de alta precisión.
El problema es que, al medir la fase, el receptor sabe la fracción de ciclo pero no cuántos ciclos completos hay entre él y el satélite. Ese número entero es la ambigüedad.
Resolución de ambigüedades
El rover compara sus observaciones con las de la base. Con las diferencias entre receptores y entre satélites, elimina o reduce gran parte de los errores comunes. Después estima las ambigüedades y, cuando tiene suficiente confianza estadística, las «fija» a valores enteros.
Este proceso se llama inicialización. En condiciones favorables toma segundos. Con cielo obstruido, pocos satélites o mala geometría, puede tardar más o no completarse.
Soluciones Fixed, Float y autónoma
Tu controlador te muestra el estado de la solución. Este indicador es el más importante de todo el flujo:
| Estado | Qué significa | Uso en topografía |
|---|---|---|
| Fixed (RTK fijo) | Ambigüedades resueltas como enteros | Es el único estado válido para puntos de levantamiento y replanteo con precisión centimétrica |
| Float (RTK flotante) | Ambigüedades estimadas como números reales, sin fijar | Precisión de decímetros; no lo uses para trabajo de precisión |
| DGPS / código | Solo correcciones de código | Precisión métrica o submétrica |
| Autónomo | Sin correcciones | Varios metros |
Si tu receptor cae a Float, no guardes puntos «así nomás». Espera a que recupere el Fixed o cambia de sitio.
Los tres componentes de un sistema RTK
1. La base (o estación de referencia)
La base es un receptor GNSS con antena que permanece fija y observa los mismos satélites que el rover. Con sus observaciones y la coordenada conocida de su antena, genera el paquete de correcciones.
Una buena ubicación para la base tiene:
- Cielo despejado en todas las direcciones, sin obstrucciones por encima de unos 10° a 15°.
- Ausencia de superficies reflectantes cercanas (muros metálicos, láminas, vehículos).
- Estabilidad: trípode firme o pilar, sin movimientos durante toda la jornada.
- Posición razonablemente central respecto al área de trabajo.
2. El rover
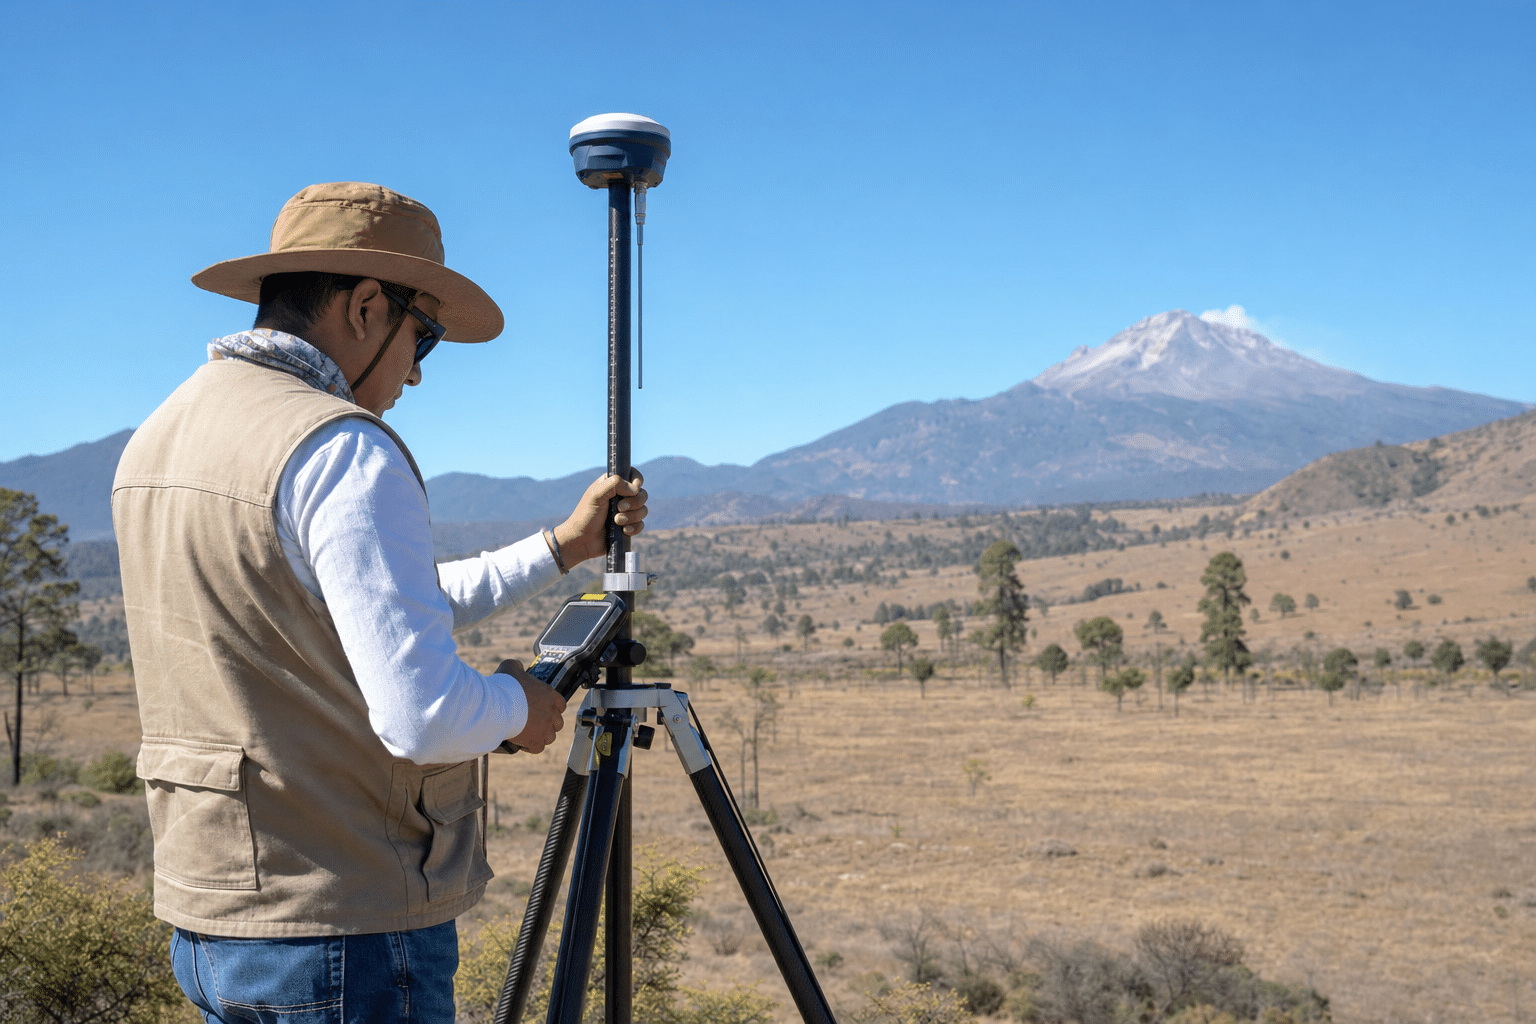
Es el receptor móvil que montas en el bastón. Recibe las correcciones, calcula su posición y se la entrega al controlador. En el controlador capturas los puntos, haces replanteos o guías tu trabajo.
Una antena bien nivelada, una altura de antena correctamente registrada y una vista despejada del cielo son más importantes para tu resultado que cualquier especificación de catálogo.
3. El enlace de datos
Las correcciones deben llegar al rover con muy poca demora. Hay dos formas principales:
- Radio UHF: la base transmite por radio y el rover recibe. No depende de cobertura celular. Su alcance es de unos pocos kilómetros hasta cerca de 10 km en terreno abierto, según potencia, antena y topografía. Los edificios, los cerros y el follaje lo reducen.
- Internet por red celular: las correcciones viajan por datos móviles. Aquí entra NTRIP, que es un protocolo de transmisión de correcciones por internet. No es un sistema de posicionamiento, solo el «camión de reparto» que lleva las correcciones de la fuente al rover.
El formato más común en que viajan esas correcciones es RTCM 3.x, un estándar abierto. Gracias a él, en muchos casos un rover puede usar correcciones de una base de otro fabricante, siempre que ambos manejen mensajes compatibles y las constelaciones requeridas.
Base propia o red de correcciones
Esta es la decisión práctica que más pesa en el flujo de trabajo. Las dos opciones producen el mismo tipo de resultado si se usan bien, pero tienen logística muy distinta.
| Aspecto | Base propia | Red de correcciones (NTRIP) |
|---|---|---|
| Equipos necesarios | Dos receptores (base y rover) | Un receptor con módem o conexión de datos |
| Cobertura de datos | No requiere celular si usas radio | Requiere cobertura celular estable |
| Distancia de trabajo | Limitada por el enlace y la línea base | Depende de la cercanía de las estaciones de la red |
| Control del sistema de referencia | Tú defines la coordenada de la base | Lo define el proveedor de la red |
| Preparación en campo | Instalar y configurar la base cada día | Conectar y autenticarte |
| Sitios remotos | Funciona bien con radio | Depende de la señal celular |
Cuándo conviene una base propia
- Trabajas en zonas rurales, mineras o de obra sin cobertura celular confiable.
- Necesitas control total sobre la coordenada de referencia y el sistema de referencia.
- Tu proyecto es largo y quieres una referencia estable y siempre disponible.
- Varios equipos rover trabajan a la vez sobre la misma base.
Cuándo conviene una red de correcciones
- Trabajas en zonas urbanas o periurbanas con buena cobertura celular.
- Quieres ahorrar el tiempo de instalar la base y reducir equipo.
- Cubres muchos sitios distintos en la misma región.
Antes de depender de una red, valida tres cosas con el proveedor: la cobertura en tu zona, el sistema de referencia y la época de las coordenadas que entrega, y las constelaciones que soporta. En México, el marco oficial lo materializa la Red Geodésica Nacional Activa (RGNA) del INEGI; consulta su información oficial en el portal de geodesia del INEGI.
Para profundizar, revisa nuestros artículos sobre NTRIP y redes CORS en México y Rover solo vs kit base+rover GNSS.
Qué equipo necesitas
Un flujo RTK práctico requiere receptores con capacidad de operar como base y como rover, con radio UHF integrado o módem celular. En la categoría GNSS de Punto Visado encontrarás receptores RTK de Leica y GeoMax para ambos esquemas de trabajo.
Cómo preparar una base propia
Si vas a montar tu propia base, este orden de trabajo evita la mayoría de los problemas:
- Elige el sitio. Cielo abierto, sin reflejos, estable y con acceso seguro durante todo el día.
- Instala el trípode o pilar y nivela la antena sobre el punto. Usa plomada óptica o láser, o centrado forzoso.
- Mide la altura de la antena y confirma si es vertical o inclinada, y hasta qué marca de referencia del fabricante.
- Decide cómo definir la coordenada de la base:
- Sobre un punto de coordenadas conocidas (red geodésica o punto de control): las coordenadas del rover quedarán en el mismo sistema de referencia.
- Con posición autónoma: la base se coloca con un error de varios metros respecto a su posición real. El levantamiento será precisamente consistente entre puntos, pero toda la nube de puntos estará desplazada respecto al marco oficial.
- Configura el formato de correcciones (por ejemplo RTCM 3.x), las constelaciones y la tasa de transmisión.
- Configura el rover con los mismos parámetros, el mismo canal de radio o la misma conexión NTRIP.
- Verifica en un punto conocido antes de empezar. Si no coincide, algo está mal configurado.
Si la base se instaló con posición autónoma, puedes corregir el levantamiento más adelante con un punto de control medido y una localización o transformación. Es una solución válida, pero siempre introduce un paso adicional y una fuente de error posible.
Sistema de referencia y altura: lo que RTK no resuelve por ti
RTK te da posición relativa muy precisa respecto a la referencia, y absoluta solo si esa referencia está bien coordinada. Tres puntos que debes tener claros:
- Sistema oficial en México: ITRF2008 época 2010.0, con elipsoide GRS80. El rover entrega coordenadas en el marco de la base o del servicio de correcciones; confirma que coincida con el que exige tu proyecto.
- Época de las coordenadas: la placa tectónica se desplaza algunos centímetros al año. Mezclar coordenadas de épocas distintas puede generar diferencias de decenas de centímetros.
- Proyección: para Nuevo León y Apodaca corresponde la zona UTM 14N. No uses 14N como regla para todo México, porque el país abarca varias zonas.
Altura elipsoidal contra ortométrica
El receptor calcula la altura elipsoidal (h), medida desde el elipsoide GRS80. Las cotas de obra, drenaje y nivelación suelen necesitar altura ortométrica (H), referida al nivel medio del mar.
La relación es H ≈ h − N, donde N es la ondulación geoidal. Necesitas un modelo geoidal adecuado, como el modelo geoidal del INEGI, y debes validar el resultado con bancos de nivel conocidos. No son lo mismo y confundirlos produce errores verticales que pueden alcanzar metros.
Qué precisión puedes esperar de RTK
Las hojas técnicas de los fabricantes suelen indicar valores del orden de 8 mm + 1 ppm en horizontal y 15 mm + 1 ppm en vertical, en condiciones favorables. El «ppm» significa que la incertidumbre crece aproximadamente 1 mm por cada kilómetro de distancia a la base.
Tres precisiones importantes:
- Esos valores son de repetibilidad en condiciones ideales, no una garantía de exactitud absoluta en cualquier sitio.
- La componente vertical siempre es peor que la horizontal, por la geometría satelital.
- En RTK con una sola base, la distancia práctica suele limitarse a unos 10 a 15 km. Las redes modelan los errores dependientes de la distancia, por lo que permiten distancias mayores entre estaciones.
Para entender por qué «centimétrico» no significa lo mismo en todos los casos, revisa nuestro artículo Precisión centimétrica mal entendida: la realidad detrás del concepto.
Errores comunes en campo con RTK
Estos son los fallos que más veces vemos en levantamientos reales:
- Altura de antena mal registrada. Medir hasta el punto equivocado, o mezclar medición vertical con inclinada, desplaza todas tus cotas con un error constante.
- Guardar puntos en Float. El controlador marca una precisión que parece aceptable, pero la solución no está fija. Verifica siempre el estado antes de guardar.
- Burbuja del bastón desnivelada. Con 2 m de bastón, 1° de inclinación genera unos 3.5 cm de desplazamiento horizontal.
- Base en un sitio con obstrucciones o reflejos. Si la base tiene un mal cielo, todos los rovers heredan ese problema.
- Posición autónoma de la base sin saberlo. Todos los puntos salen consistentes entre sí, pero fuera de lugar en el marco oficial.
- Radio mal configurado. Canal, protocolo o potencia distintos entre base y rover impiden recibir correcciones, o las interrumpen constantemente.
- Línea base demasiado larga. A mayor distancia, mayor incertidumbre y más dificultad para fijar.
- Cobertura celular inestable con NTRIP. Los cortes aumentan la edad de las correcciones y hacen caer el Fixed.
- No verificar contra un punto conocido. Es la prueba más barata contra errores de configuración. Haz una verificación al inicio y otra al final de la jornada.
- Mezclar sistemas de referencia o épocas. Una base en un marco y un proyecto en otro generan desplazamientos que no se notan hasta que comparas con otros datos.
- Medir cerca de estructuras altas o bajo árboles. El multitrayecto y la pérdida de satélites degradan la solución. En esos casos, una estación total es la herramienta adecuada.
- Tiempos de ocupación muy cortos. Tomar una sola época puede dejar pasar un valor atípico. Para puntos importantes, usa más épocas o repite la medición.
Para reforzar este tema, tenemos más información en GNSS mal configurado: 5 errores comunes y Errores GNSS que nadie te cuenta (y cómo evitarlos en campo).
Checklist antes de medir con RTK
- Sistema de referencia, época y proyección definidos en el proyecto.
- Altura de antena medida y registrada correctamente (tipo de medición y punto de referencia).
- Base con cielo libre y posición definida con intención (punto conocido o autónoma).
- Parámetros de correcciones iguales en base y rover.
- Solución Fixed antes de guardar cada punto.
- Verificación en un punto de control al inicio y al final de la jornada.
- Modelo geoidal configurado si necesitas altura ortométrica.
Preguntas frecuentes sobre RTK
¿Qué es RTK en topografía?
Es una técnica de posicionamiento GNSS en tiempo real que usa la fase de la señal portadora y correcciones enviadas por una base o una red. Permite obtener coordenadas con precisión centimétrica mientras mides, siempre que el receptor logre una solución Fixed.
¿Cuál es la diferencia entre RTK y DGPS?
DGPS corrige mediciones de código y mejora la precisión a nivel submétrico o métrico. RTK usa la fase de la portadora y resuelve ambigüedades enteras para llegar al nivel de centímetros. Son tecnologías distintas.
¿Necesito una base propia para trabajar con RTK?
No siempre. Puedes usar una base propia con radio o conectarte a una red de correcciones por internet. La base propia es mejor en zonas sin cobertura celular y cuando necesitas control sobre la referencia. La red es más práctica en zonas con buena señal móvil.
¿Qué precisión da RTK?
Las especificaciones típicas son del orden de 8 mm + 1 ppm en horizontal y 15 mm + 1 ppm en vertical, en condiciones favorables. La precisión real depende del cielo, la geometría satelital, la distancia a la referencia y la correcta configuración.
¿A qué distancia puede estar el rover de la base?
Con una sola base, lo habitual es trabajar hasta unos 10 a 15 km. El límite lo determinan el alcance del enlace, la pérdida de precisión por distancia y la capacidad del receptor para fijar ambigüedades. Revisa siempre las especificaciones de tu equipo.
¿Qué significan Fixed y Float?
Fixed significa que el receptor resolvió las ambigüedades como números enteros y la solución tiene precisión centimétrica. Float significa que las estimó como números reales sin fijarlas, con precisión de decímetros. Para trabajo de precisión, usa solo Fixed.
¿Qué es NTRIP y cómo se relaciona con RTK?
NTRIP es un protocolo para transmitir correcciones GNSS por internet. No es un sistema de posicionamiento ni una técnica de medición. Sirve como canal para que las correcciones lleguen de una base o red al rover.
¿RTK funciona sin internet?
Sí. Con una base propia y radio UHF, el rover recibe las correcciones sin depender de cobertura celular. Solo necesitas internet si trabajas con una red de correcciones por NTRIP.
Conclusión
Entender qué es RTK te ayuda a decidir bien tu flujo de trabajo y a detectar errores antes de que lleguen al plano. La precisión centimétrica no viene solo del receptor: depende de una referencia bien instalada, un enlace de correcciones estable, una configuración consistente de sistema de referencia y altura, y una verificación contra puntos conocidos.
Si estás definiendo qué esquema te conviene, base propia o red de correcciones, nuestro equipo técnico puede orientarte según tu tipo de proyecto. Conoce las opciones en la categoría GNSS o solicita una cotización y cuéntanos qué necesitas medir.