Sistemas de coordenadas en escáner 3D: cómo registrar tu nube de puntos en el marco geodésico correcto y entregarla sin errores
Introducción
Capturar una nube de puntos densa y detallada es solo la mitad del trabajo. El verdadero reto aparece cuando tienes que responder una pregunta aparentemente sencilla: ¿dónde está esa nube en el mundo real? Si el escáner trabajó en coordenadas locales arbitrarias y el cliente necesita el entregable en el marco geodésico oficial de México, tienes un problema que no se resuelve simplemente moviendo el origen. Este post te explica, paso a paso, cómo vincular un levantamiento de escáner 3D al sistema de referencia correcto, cuáles son los errores más comunes al hacerlo y cómo evitar que un descuido en geodesia arruine un proyecto que en campo salió perfecto.
Por qué el sistema de coordenadas importa más de lo que crees en escáner 3D
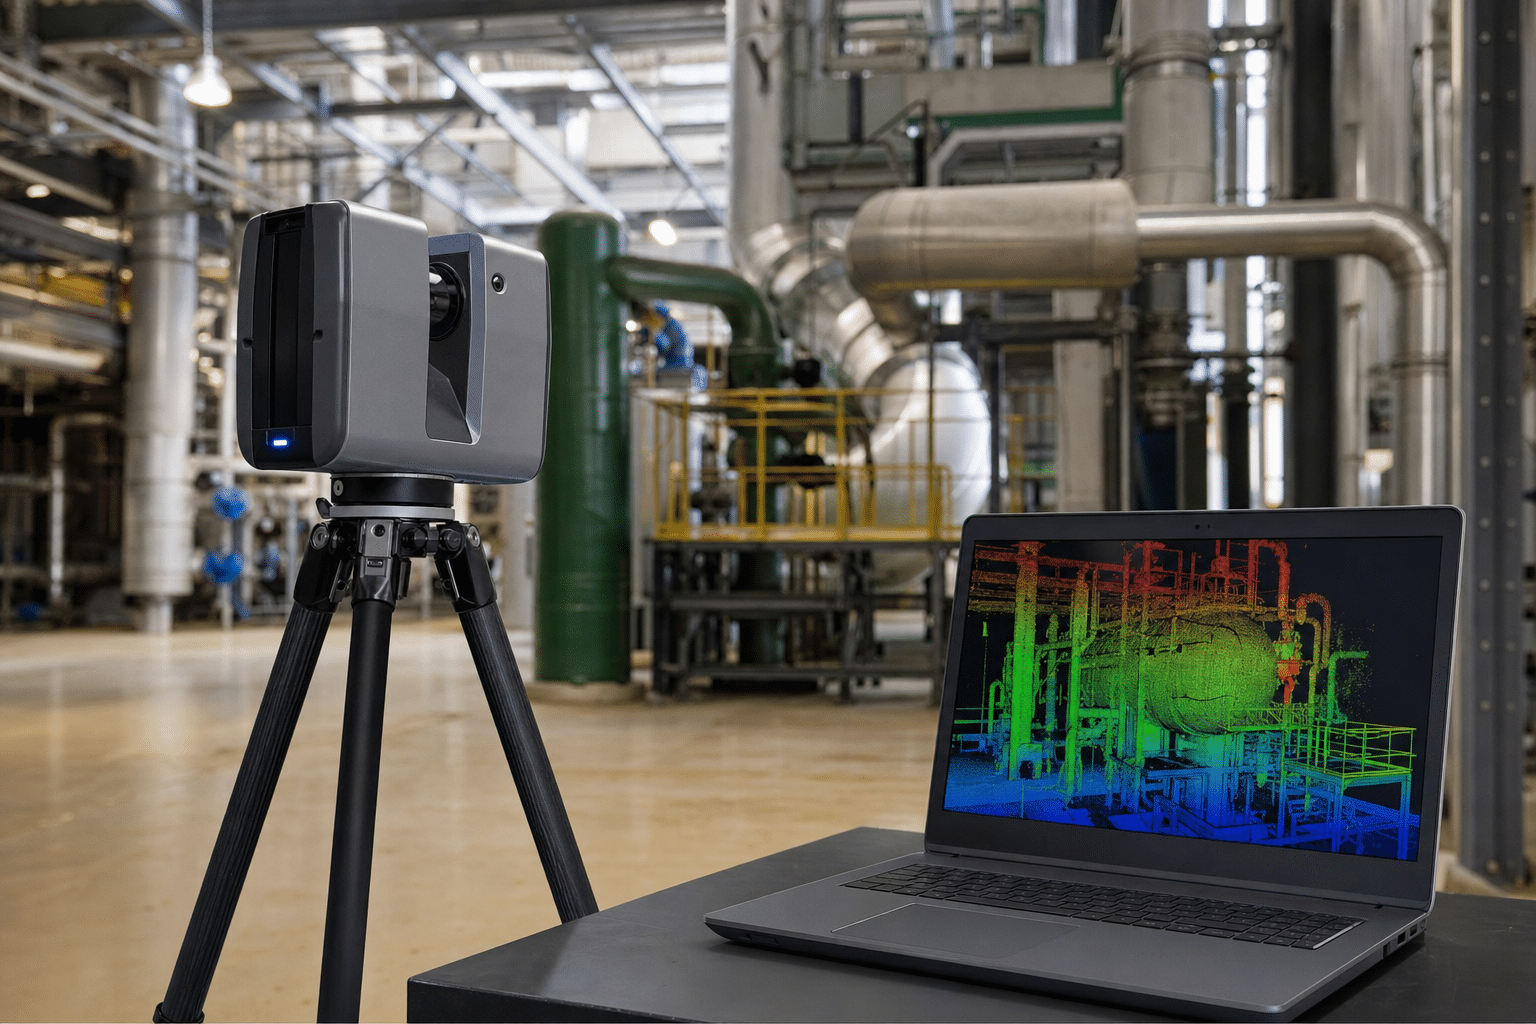
Cuando un topógrafo hace un levantamiento con estación total, el tema de coordenadas es casi obligatorio desde el minuto uno: arranca sobre un vértice conocido, orienta con azimut de referencia y todo queda amarrado. Con el escáner 3D, el flujo es distinto. El instrumento captura la escena en un sistema local centrado en sí mismo — el llamado sistema instrumental o de scanner — y el operador puede completar el registro de múltiples estaciones sin haber tocado un solo dato geodésico.
El resultado: nubes perfectamente alineadas entre sí, pero flotando en el espacio sin referencia al terreno. Eso puede ser suficiente para documentación arquitectónica interna, pero es completamente insuficiente para:
- Integración con levantamientos GNSS existentes
- Entregables que alimentarán un modelo BIM georreferenciado
- Superposición con cartografía oficial (INEGI, planos municipales)
- Proyectos de infraestructura donde otras disciplinas necesitan el mismo marco
- Cualquier entregable que deba cumplir la normativa de exactitud posicional de INEGI
Para todos esos casos, la nube tiene que vivir en coordenadas absolutas, y en México eso significa un único sistema oficial.
El sistema de referencia oficial en México: ITRF2008 época 2010.0
Antes de hablar de flujos, hay que dejar claro el marco geodésico. El sistema de referencia geodésico oficial de México es el ITRF2008 con época de referencia 2010.0, adoptado por INEGI y la Secretaría de Infraestructura, Comunicaciones y Transportes (SICT). El elipsoide asociado es el GRS80.
Esto tiene consecuencias prácticas directas:
- Cuando configures tu receptor GNSS RTK para capturar los puntos de control que van a georreferenciar la nube, ese receptor debe estar entregando coordenadas en ITRF2008 época 2010.0, no en ninguna realización local anterior.
- Si usas la red CORS del INEGI (RGNA) o servicios NTRIP comerciales en México, verifica que la corrección diferencial esté referida a esa materialización. El protocolo NTRIP es simplemente el mecanismo de transmisión de datos de corrección; el datum que usa depende de cómo esté configurado el servidor y el receptor.
- Entregar en «WGS84» no es entregar en el sistema oficial mexicano. WGS84 es el marco de referencia del sistema GPS administrado por el Departamento de Defensa de EE.UU.; ITRF2008 y WGS84 (G1762) son prácticamente coincidentes a nivel centimétrico, pero no son el mismo sistema y no deben usarse de forma intercambiable en documentación técnica ni en proyectos que exijan precisión.
Para proyectos en Nuevo León, la proyección cartográfica estándar es UTM zona 14N sobre GRS80.
📎 Puedes consultar la especificación oficial en la página del INEGI sobre el Marco de Referencia Geodésico.
Los tres sistemas de coordenadas que conviven en un proyecto de escáner 3D
Entender qué sistema aplica en cada etapa del flujo es la base para no cometer errores:
1. Sistema instrumental (Scanner Coordinate System)
Cada estación de escáner genera su propia nube en un sistema centrado en el instrumento, con eje Z apuntando hacia arriba (si está nivelado) y ejes X/Y en el plano horizontal. Las distancias son métricas y precisas internamente, pero el origen y la orientación son arbitrarios.
2. Sistema de proyecto (Project Coordinate System)
Durante el registro de nubes — el proceso de alinear múltiples estaciones entre sí — el software establece un sistema de proyecto. Puede ser el sistema de la primera estación escalado al resto, o un sistema definido por el usuario. En esta etapa los errores de alineación (residuos de registro) se controlan y distribuyen. Si no introduces control externo, este sistema sigue siendo local.
3. Sistema geodésico de referencia
Es el sistema «del mundo»: ITRF2008 época 2010.0 en México, expresado en coordenadas UTM o geográficas. Para llevar la nube aquí se necesitan puntos de control con coordenadas conocidas en este sistema, capturados con GNSS o derivados de un levantamiento topográfico con datum verificado.
El flujo completo pasa por los tres sistemas, en ese orden.
Métodos para georreferenciar una nube de puntos de escáner 3D
Hay dos grandes estrategias, y la elección depende de los requerimientos de exactitud y de los recursos disponibles en campo.
Método 1: Targets con coordenadas GNSS (el más robusto)
Es el método estándar para proyectos que exigen exactitud posicional documentable.
¿Cómo funciona?
- Antes o durante el levantamiento de escáner, colocas dianas (targets) en posiciones estables y visibles desde múltiples estaciones.
- Con un receptor GNSS RTK o una estación total orientada sobre puntos geodésicos, levantas las coordenadas de cada diana en ITRF2008.
- El escáner captura esas mismas dianas en su sistema instrumental.
- En el software de procesamiento (Leica Cyclone, CloudCompare, Scene, etc.) indicas la correspondencia entre las coordenadas GNSS de cada diana y su posición detectada en la nube. El software calcula la transformación de 7 parámetros (traslación 3D + rotación 3D + escala) que lleva la nube al sistema geodésico.
Targets más usados:
– Dianas planas en blanco y negro (checkerboard): fáciles de detectar automáticamente
– Esferas: útiles cuando la diana debe ser visible desde múltiples ángulos
– Dianas retro-reflectantes: mayor alcance para escáneres de tiempo de vuelo
Consideraciones clave:
– Usa mínimo 4 targets bien distribuidos en planta y altura para una transformación confiable. Con 3 la geometría es mínima y cualquier error en un punto afecta todo.
– Evita colocar todos los targets en el mismo plano horizontal — la componente Z de la transformación necesita variación.
– El residuo por punto de control tras el ajuste no debería superar la precisión esperada del sistema. Para trabajo de obra civil, un residuo ≤ 5 mm es razonable; para As-Built de precisión, apunta a ≤ 3 mm.
Método 2: Levantamiento directo con escáner provisto de GNSS integrado
Algunos escáneres de última generación —como los equipos de la línea Leica RTC360 en flujos con Leica Cyclone FIELD 360— permiten integrar la posición GNSS directamente durante la captura. Esto acelera el flujo pero no elimina la necesidad de verificación con puntos de control independientes.
Flujo paso a paso: del campo al entregable en ITRF2008
Paso 1 — Diseño del control en gabinete
Antes de ir a campo, define cuántos targets necesitas y dónde colocarlos. Considera:
– Cobertura uniforme en el área de levantamiento
– Visibilidad desde al menos 2 estaciones de escáner por target
– Estabilidad del soporte (no sobre tierra suelta ni superficies con vibración)
Si el proyecto se integra con un levantamiento mayor, solicita las coordenadas GNSS de los vértices de control existentes — no las captures tú si ya están materializados.
Paso 2 — Captura GNSS de los targets
Usa un receptor GNSS RTK configurado en ITRF2008 época 2010.0. Si trabajas con correcciones vía NTRIP, verifica que el servidor CORS al que te conectas está en ese datum. En Nuevo León, la red CORS del INEGI (RGNA) cubre la zona con estaciones en la región.
Tiempo mínimo de observación por punto en RTK: aplica las recomendaciones de tu operador de red y verifica que el número de satélites, PDOP y residuos estén dentro de especificación antes de guardar.
🔗 Si quieres profundizar en el flujo RTK con red CORS, revisa nuestro post sobre NTRIP y redes CORS en México.
Paso 3 — Levantamiento de escáner
Captura las estaciones siguiendo tu plan de campo. Asegúrate de que cada diana quede claramente escaneada — para detectarla automáticamente se recomienda que esté dentro del rango operativo del escáner y que la resolución de escaneo en esa zona sea suficiente (al menos 3–5 mm de punto a punto sobre la diana).
Paso 4 — Registro de nubes (alineación entre estaciones)
En software como Leica Cyclone, FARO Scene o CloudCompare, alineas todas las estaciones usando las dianas comunes como puntos homólogos. El resultado es una nube única en el sistema de proyecto (aún local en este paso).
Para revisar la calidad del registro, observa los residuos de alineación: diferencia entre la posición de cada diana predicha por la transformación y su posición real. Un residuo alto en un target indica un error en la coordenada capturada, en la detección de la diana o en el punto de control GNSS.
Paso 5 — Georreferenciación
Con las nubes ya registradas entre sí, aplicas la transformación hacia ITRF2008 usando los pares de puntos (posición en la nube ↔ coordenada GNSS). El software calcula la transformación de similitud y la aplica a toda la nube.
Verifica siempre con al menos un punto de control independiente — es decir, un punto con coordenadas conocidas que NO usaste en el cálculo de la transformación. La diferencia entre la coordenada conocida y la posición del mismo punto en la nube georreferenciada es tu estimación real de error posicional absoluto.
Paso 6 — Entrega
Exporta en el formato requerido (LAS, LAZ, E57, PLY) y documenta:
– Sistema de referencia: ITRF2008 época 2010.0
– Proyección: UTM zona 14N / GRS80 (si aplica para Nuevo León)
– Modelo de geoide usado para conversión h→H (si aplica EGM2008 o el que corresponda)
– Residuos del registro
– Error en punto de control independiente
Errores frecuentes que arruinan la georreferenciación
Error 1 — Confundir altura elipsoidal con ortométrica
El receptor GNSS entrega altura elipsoidal (h) referida al elipsoide GRS80. Si tu proyecto requiere alturas ortométricas (H) sobre el nivel medio del mar, necesitas aplicar la ondulación del geoide (N): H = h − N. Usar h donde se necesita H introduce errores verticales que en México pueden ser de varios metros dependiendo de la zona.
Error 2 — Targets en posiciones inestables
Un target colocado sobre un andamio metálico que vibra o sobre tierra que se asienta entre la captura GNSS y el escaneo produce coordenadas inconsistentes. Ese target va a ser un outlier en el ajuste — o peor, va a degradar la transformación si no lo detectas.
Error 3 — Usar solo 3 targets coplanares
Tres puntos en el mismo plano horizontal determinan correctamente traslación y rotación en planta, pero la rotación alrededor del eje horizontal queda mal condicionada. Necesitas variación en Z.
Error 4 — No verificar con punto independiente
Hacer la transformación y asumir que está bien porque los residuos son bajos es un error. Los residuos son internos al ajuste. El error real solo lo sabes con un punto que no participó en el cálculo.
Error 5 — Entregar sin documentar el datum
Enviar una nube en LAS sin especificar el sistema de referencia en el encabezado o en la documentación técnica. El destinatario no puede saber si los metros están en UTM 14N ITRF2008 o en algún sistema local arbitrario.
Herramientas de software para la georreferenciación
| Software | Registro | Georreferenciación | Exportación |
|---|---|---|---|
| Leica Cyclone REGISTER 360 | ✅ | ✅ | LAS, LAZ, E57, RCP |
| FARO Scene | ✅ | ✅ | LAS, E57, XYZ |
| CloudCompare (libre) | ✅ (manual) | ✅ (plugin) | LAS, LAZ, PLY, ASCII |
| Trimble RealWorks | ✅ | ✅ | LAS, E57 |
Para proyectos donde se requiere trazabilidad y reporte de exactitud posicional formal, un software propietario como Cyclone ofrece flujos más controlados y reportes estructurados. CloudCompare es una alternativa poderosa para etapas de verificación y análisis posterior.
🔗 Si quieres ver cómo trabajar con nubes en CloudCompare desde cero, revisa nuestro post sobre procesamiento de nubes de puntos en CloudCompare.
Escáneres con soporte nativo de georreferenciación en campo
Si tu volumen de trabajo justifica la inversión en un escáner con GNSS integrado o con flujo RTK nativo, equipos como el Leica RTC360 integran un módulo de inclinación y sensores de orientación que aceleran el registro automático. La georreferenciación sigue requiriendo puntos de control externos para cumplir precisión absoluta, pero el flujo de campo se reduce significativamente.
Puedes explorar las opciones disponibles en nuestra categoría de escáneres 3D para ver qué equipo se adapta mejor a tu tipo de proyecto.
FAQ — Preguntas frecuentes sobre sistemas de coordenadas en escáner 3D
¿Es obligatorio georreferenciar siempre una nube de puntos de escáner 3D?
No siempre. Para documentación interna, modelos arquitectónicos sin integración externa o verificaciones de fabricación, un sistema local es suficiente. La georreferenciación se vuelve obligatoria cuando la nube debe integrarse con otros datos geoespaciales, cumplir normas de exactitud posicional o alimentar modelos BIM geolocalizados.
¿Cuántos targets necesito para una georreferenciación confiable?
El mínimo matemático es 3, pero en la práctica se recomienda usar mínimo 4–6 bien distribuidos en el área, con variación tanto en planta como en altura. Más targets permiten detectar errores individuales y distribuir mejor los residuos del ajuste.
¿Puedo usar coordenadas de Google Maps o GPS de celular como control?
No para proyectos profesionales. La precisión de un GPS de consumo es métrica (±3–10 m típicamente). Para georreferenciar una nube con precisión centimétrica necesitas un receptor GNSS geodésico RTK o postprocesado con línea base de calidad.
¿Qué diferencia hay entre el registro de nubes y la georreferenciación?
El registro alinea nubes entre sí para crear una nube única coherente — puede hacerse en cualquier sistema de coordenadas, incluso local. La georreferenciación lleva esa nube ya registrada al sistema de referencia geodésico real. Son dos procesos distintos, aunque algunos flujos los combinan parcialmente.
¿El formato LAS guarda información del sistema de coordenadas?
Sí, la especificación LAS incluye campos en el encabezado para el sistema de referencia (usando registros VLR con definición en formato WKT o código EPSG). Sin embargo, muchos flujos de exportación no los rellenan automáticamente, por lo que es responsabilidad del operador verificar que el encabezado del archivo es coherente con el datum real de la nube. LAZ es simplemente LAS comprimido y comparte la misma estructura de encabezado.
¿Qué modelo de geoide usar en proyectos de escáner 3D en México?
Para la conversión entre altura elipsoidal GNSS y altura ortométrica, el modelo recomendado por INEGI es el geoide gravimétrico nacional. En ausencia del modelo local, EGM2008 es la referencia internacional más usada en México, con precisión de decenas de centímetros en la mayor parte del territorio. Para proyectos de alta exigencia vertical, consulta la disponibilidad del modelo de geoide regional de INEGI.
¿Puedo georreferenciar con una estación total en vez de GNSS?
Sí, siempre que la estación total esté orientada sobre vértices con coordenadas conocidas en ITRF2008. El levantamiento de los targets con estación total puede ser tan preciso o más que RTK en interiores o zonas con obstrucción del cielo. La clave es que el punto de partida —los vértices de orientación— esté en el sistema de referencia correcto.
Conclusión
La precisión de una nube de puntos no se define solo por cuántos puntos captura el escáner por segundo, sino por qué tan bien esa nube conoce su posición en el mundo real. Trabajar con el sistema de referencia correcto —ITRF2008 época 2010.0, elipsoide GRS80, UTM zona 14N para Nuevo León— desde la planificación del control hasta el encabezado del archivo de entrega es lo que separa un levantamiento profesional de uno que genera problemas downstream.
Si tienes un proyecto de escáner 3D que requiere georreferenciación con exactitud posicional documentada, o si quieres conocer qué equipo se adapta mejor a tu flujo de trabajo, solicita una cotización y uno de nuestros especialistas te orienta sin compromiso.